Aquí pongo los enlaces a los dos archivos .C del proyecto, si tienes alguna duda no dudes en decírmelo.
Código fuente del pic de los motores:
motores.c
Código fuente del pic de los sensores:
sensores.c
Y ya por fin he publicado todo el proyecto. Espero que puedas montarlo tu mism@ y aprendas tanto como he aprendido yo diseñándolo y construyéndolo.
Mostrando entradas con la etiqueta robot. Mostrar todas las entradas
Mostrando entradas con la etiqueta robot. Mostrar todas las entradas
miércoles, 26 de octubre de 2011


Esquema de la placa de sensores
Después de un tiempo de descanso, ya publico el esquema de la placa que controla los sensores.
En esta placa, tengo un puerto auxiliar que servirá para futuras ampliaciones.
El bus PIC es el bus por el que le llega a la placa la alimentación y la comunicación con el PIC que controla los motores.
Tiene 8 botones para iniciarlo, pararlo, o elegir como queremos que resuelva el camino. También tenemos un botón auxiliar por si queremos añadir alguna opción más.

En esta placa, tengo un puerto auxiliar que servirá para futuras ampliaciones.
El bus PIC es el bus por el que le llega a la placa la alimentación y la comunicación con el PIC que controla los motores.
Tiene 8 botones para iniciarlo, pararlo, o elegir como queremos que resuelva el camino. También tenemos un botón auxiliar por si queremos añadir alguna opción más.

miércoles, 31 de agosto de 2011
Esquema de la placa de motores
Aqui muestro el esquema de la placa de los motores.
El puerto A lo dejo libre para futuras expansiones.
El bus PIC es el bus por el que le llega a la placa la alimentacion y la comunicacion con el PIC que controla los sensores.
Las otras conexiones son para los LEDs que se encienden en función de lo que haga el robot.

El puerto A lo dejo libre para futuras expansiones.
El bus PIC es el bus por el que le llega a la placa la alimentacion y la comunicacion con el PIC que controla los sensores.
Las otras conexiones son para los LEDs que se encienden en función de lo que haga el robot.

sábado, 12 de marzo de 2011
Proyecto fin de curso
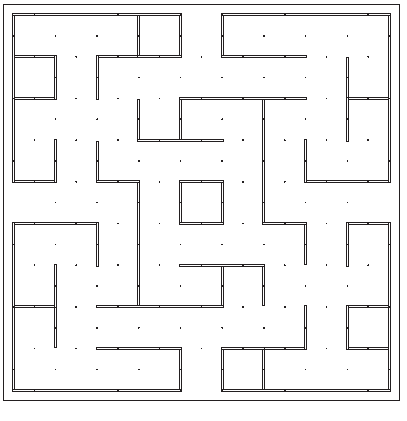
Bueno, voy a presentaros lo que va a ser mi proyecto de fin de curso.
Consiste en un robot que tiene que salir de un laberinto conocido, pero que no se sabe cual es la entrada y cual es la salida. El laberinto es el del concurso MadridBot 2011.
Lo que me exigen es que utilice 2 PIC y estos se comuniquen por el protocolo I2C.
Los Pics que voy a utilizar son los 16F876 ya que tienen un modulo I2C, conversor A/D, PWM (Que en principio no voy a usar) y 3 puertos de E/S.
Uno de los PIC se va ha encargar del control de los motores y por I2C el otro PIC le indicará que tiene que hacer (Adelante, atrás, izquierda o derecha). De esta manera con una cabecera se puede utilizar además de para mi proyecto, para cualquier otro que necesite movimiento. Como motores utilizaré dos servos que ya tienen la reductora hecha y pueden mover hasta 6 Kg.
El otro PIC va a controlar 4 o 5 sensores de distancia por infrarrojos. Los sensores convierten la distancia en tensión que es leída por el conversor A/D del PIC y transforma a través de una función la tensión en la distancia detectada, sobre esa información actúa indicando al otro PIC que deben hacer los motores.
Pronto iré subiendo mas información del proyecto y las fotos de construcción.
Suscribirse a:
Entradas (Atom)