Pues si, ya voy a empezar a la vez que me preparo matemáticas e ingles un nuevo proyecto y va a consistir en una estación meteorológica que va a medir humedad, temperatura y presión. Después como segundo paso, enviara los datos recogidos a un PC con una pequeña aplicación gráfica recojo esos datos y los muestro en pantalla.
A ver que tal me va, ya iré publicando las dificultades que me encuentro.
Mostrando entradas con la etiqueta proyecto. Mostrar todas las entradas
Mostrando entradas con la etiqueta proyecto. Mostrar todas las entradas
miércoles, 26 de octubre de 2011

Código fuente del proyecto
Aquí pongo los enlaces a los dos archivos .C del proyecto, si tienes alguna duda no dudes en decírmelo.
Código fuente del pic de los motores:
motores.c
Código fuente del pic de los sensores:
sensores.c
Y ya por fin he publicado todo el proyecto. Espero que puedas montarlo tu mism@ y aprendas tanto como he aprendido yo diseñándolo y construyéndolo.
Código fuente del pic de los motores:
motores.c
Código fuente del pic de los sensores:
sensores.c
Y ya por fin he publicado todo el proyecto. Espero que puedas montarlo tu mism@ y aprendas tanto como he aprendido yo diseñándolo y construyéndolo.


Esquema de la placa de sensores
Después de un tiempo de descanso, ya publico el esquema de la placa que controla los sensores.
En esta placa, tengo un puerto auxiliar que servirá para futuras ampliaciones.
El bus PIC es el bus por el que le llega a la placa la alimentación y la comunicación con el PIC que controla los motores.
Tiene 8 botones para iniciarlo, pararlo, o elegir como queremos que resuelva el camino. También tenemos un botón auxiliar por si queremos añadir alguna opción más.

En esta placa, tengo un puerto auxiliar que servirá para futuras ampliaciones.
El bus PIC es el bus por el que le llega a la placa la alimentación y la comunicación con el PIC que controla los motores.
Tiene 8 botones para iniciarlo, pararlo, o elegir como queremos que resuelva el camino. También tenemos un botón auxiliar por si queremos añadir alguna opción más.

miércoles, 31 de agosto de 2011
Esquema de la placa de motores
Aqui muestro el esquema de la placa de los motores.
El puerto A lo dejo libre para futuras expansiones.
El bus PIC es el bus por el que le llega a la placa la alimentacion y la comunicacion con el PIC que controla los sensores.
Las otras conexiones son para los LEDs que se encienden en función de lo que haga el robot.

El puerto A lo dejo libre para futuras expansiones.
El bus PIC es el bus por el que le llega a la placa la alimentacion y la comunicacion con el PIC que controla los sensores.
Las otras conexiones son para los LEDs que se encienden en función de lo que haga el robot.

lunes, 30 de mayo de 2011
Sensores Infrarrojos

Existen varios tipos de sensores los hay para emitir y/o recibir información, medir distancias, para medir temperatura... Existen muchos tipos y usos. Yo me voy a centrar en su utilizacion para medir distancias ya que es lo que necesito para el proyecto.
Sensores reflexivos
Este tipo de sensor presenta una cara frontal en la que encontramos tanto al LED como al fototransistor. Debido a esta configuración el sistema tiene que medir la radiación proveniente del reflejo de la luz emitida por el LED.
Se tiene que tener presente que esta configuración es sensible a la luz del ambiente perjudicando las medidas, pueden dar lugar a errores, es necesario la incorporación de circuitos de filtrado en términos de longitud de onda, así pues será importante que trabajen en ambientes de luz controlada. Otro aspecto a tener en cuenta es el coeficiente de reflectividad del objeto, el funcionamiento del sensor será diferente según el tipo de superficie.
Sensores de ranura(Sensor Break-Beam)
Este tipo de sensor sigue el mismo principio de funcionamiento pero la configuración de los componentes es diferente, ambos elementos se encuentran enfrontados a la misma altura, a banda y banda de una ranura normalmente estrecha, aunque encontramos dispositivos con ranuras más grandes. Este tipo se utiliza típicamente para control industrial. Otra aplicación podría ser el control de las vueltas de un volante.
Sensores modulados
Este tipo de sensor infrarrojo sigue el mismo principio que el de reflexión pero utilizando la emisión de una señal modulada, reduciendo mucho la influencia de la iluminación ambiental. Son sensores orientados a la detección de presencia, medición de distancias, detección de obstáculos teniendo un cierta independencia de la iluminación.
Sensores de barrido
La diferencia con los anteriores reside en que el sensor realiza el barrido horizontal de la superficie reflectante utilizando señales moduladas para mejorar la independencia de la luz, el color o reflectividad de los objetos. Normalmente estos sistemas forman parte de un dispositivo de desplazamiento perpendicular al eje de exploración del sensor, para poder conseguir las medidas de toda la superficie.
lunes, 14 de marzo de 2011
EL MICROCONTROLADOR PIC16F876

En esta entrada voy a contaros la informacion del PIC que voy a utilizar en mi proyecto:
Características principales:
- CPU tipo RISCC de altas prestaciones.
- Repertorio de 35 instrucciones de una palabra.
- Todas las instrucciones son de un único ciclo, excepto las de salto, que llevan dos.
- Velocidad de trabajo de 20 Mhz, con un ciclo de instrucción de 200 ns.
- Memoria de programa tipo flash de 8 K palabras.
- Memoria de datos de 368 bytes.
- Memoria EEPROM de datos de 256 bytes.
- Patillaje compatible con PIC16C73B/74B/76/77.
- Hasta 14 fuentes de interrupción.
- Pila por hardware de 8 niveles.
- Modos de direccionamiento directo, indirecto y relativo.
- Reset de conexión (POR).
- Temporización de conexión y temporización de inicio de oscilación.
- Circuito supervisor (watchdog).
- Código de protección programable.
- Tecnología de alta velocidad y bajo consumo en la memoria CMOS EEPROM/FLASH.
- Programación in-situ vía serie con dos patillas.
- Posibilidad de programación in-situ, vía serie, mediante tensión simple de 5 voltios.
- Acceso para lectura o escritura a la memoria de programa.
- Gran margen de alimentación entre 2 y 5,5 voltios.
- Corriente de salida de 25 mA.
- Bajo consumo:
- 20 A a 3V y 32 Khz.
- Menor de 1 A en reposo.
Prestaciones de periféricos:
- Timer0: Temporizador-Contador de 8 bits, con Predivisor también de 8 bits.
- Timer1: Temporizador-Contador de 16 bits con Predivisor, que puede trabajar con reloj externo en el modo reposo (sleep).
- Timer2: Temporizador-Contador de 8 bits con registro de período de la misma longitud, con Predivisor y Postdivisor.
- Dos módulos de Captura y Comparación y uno PWM (modulación por ancho de impulso:
- La comparación es de 16 bits, con resolución máxima de 200 ns.
- El bloque PWM tiene una resolución máxima de 10 bits.
- Convertidor multicanal analógico digital de 10 bits.
- Puerto serie síncrono (SSP), con modo Maestro (SPI) e I2C (maestro/servidor).
- Transmisor Receptor Universal Síncrono Asíncrono (USART/SCI) con detección de 9 bits y de dirección.
- Circuito de detección de BROWN-OUT (bajada de tensión).
sábado, 12 de marzo de 2011
Proyecto fin de curso
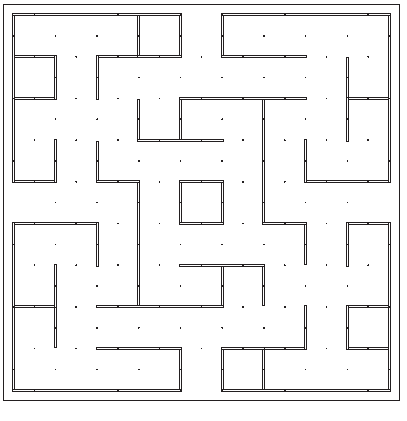
Bueno, voy a presentaros lo que va a ser mi proyecto de fin de curso.
Consiste en un robot que tiene que salir de un laberinto conocido, pero que no se sabe cual es la entrada y cual es la salida. El laberinto es el del concurso MadridBot 2011.
Lo que me exigen es que utilice 2 PIC y estos se comuniquen por el protocolo I2C.
Los Pics que voy a utilizar son los 16F876 ya que tienen un modulo I2C, conversor A/D, PWM (Que en principio no voy a usar) y 3 puertos de E/S.
Uno de los PIC se va ha encargar del control de los motores y por I2C el otro PIC le indicará que tiene que hacer (Adelante, atrás, izquierda o derecha). De esta manera con una cabecera se puede utilizar además de para mi proyecto, para cualquier otro que necesite movimiento. Como motores utilizaré dos servos que ya tienen la reductora hecha y pueden mover hasta 6 Kg.
El otro PIC va a controlar 4 o 5 sensores de distancia por infrarrojos. Los sensores convierten la distancia en tensión que es leída por el conversor A/D del PIC y transforma a través de una función la tensión en la distancia detectada, sobre esa información actúa indicando al otro PIC que deben hacer los motores.
Pronto iré subiendo mas información del proyecto y las fotos de construcción.
Suscribirse a:
Entradas (Atom)